英伟达重申仍计划收购 Hugging Face
据 TechCrunch 报道,临时 CEO Colette Kress 重申英伟达的开放 AI 战略与收购计划。双方已于 9 月签署最终协议,收购仍待交割。
Jason Wei 加入 Mercor 担任首席科学家
Jason Wei 宣布在 Meta TBD 实验室工作一年后加入 Mercor。他在声明中将训练数据列为下一阶段模型发展的重点。
Meta 三款 Muse 模型将进入 Microsoft Foundry
Meta 确认 Muse Wonder、Muse Spark 1.3 和 Muse Ember 将在 Azure 上通过 Microsoft Foundry 提供。原帖未给出明确上线日期。
IFM 发布 K2 Horizon 技术报告
报告梳理了此前公布的六款模型,从 9 亿参数的稠密模型到总计 3750 亿、每次激活 230 亿参数的旗舰 MoE。项目提供权重、训练数据、代码和中间检查点。
Hugging Face 为 Pi 发布 Qwen3.8‑27B 适配器
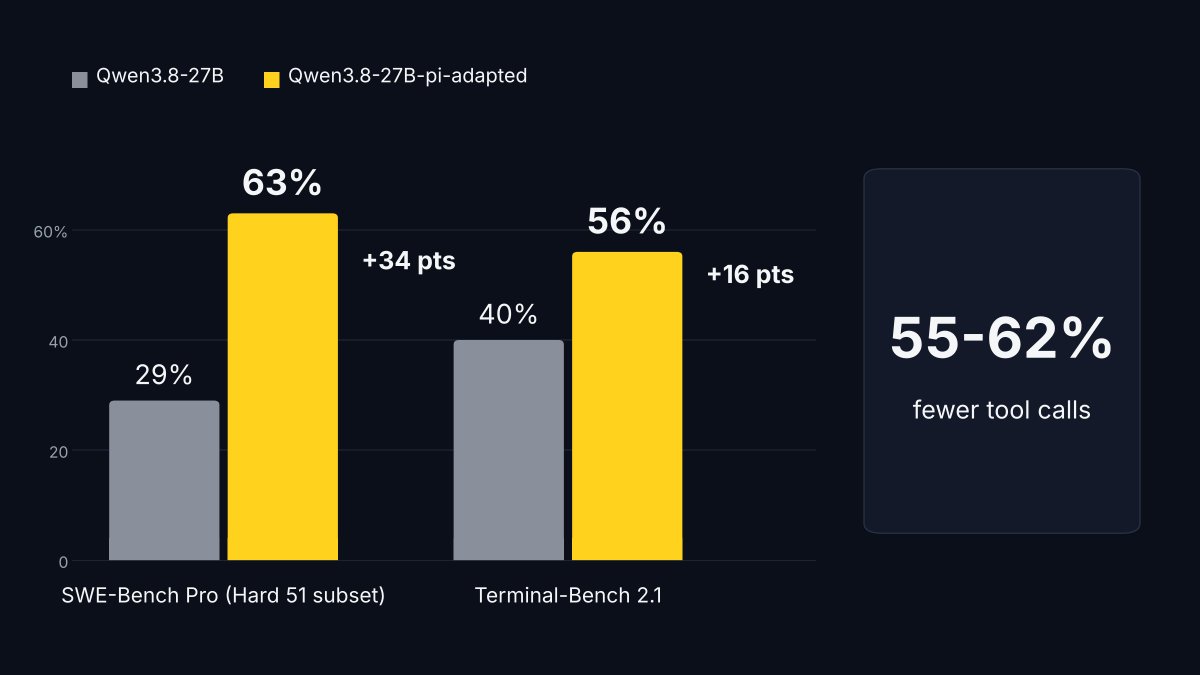
团队用强化学习训练了一个针对 Pi 编码智能体的 LoRA。按作者在同一框架中报告的 pass@1,SWE‑bench Pro Hard 51 从 29.4% 升至 62.7%,Terminal‑Bench 2.1 从 39.5% 升至 55.8%。
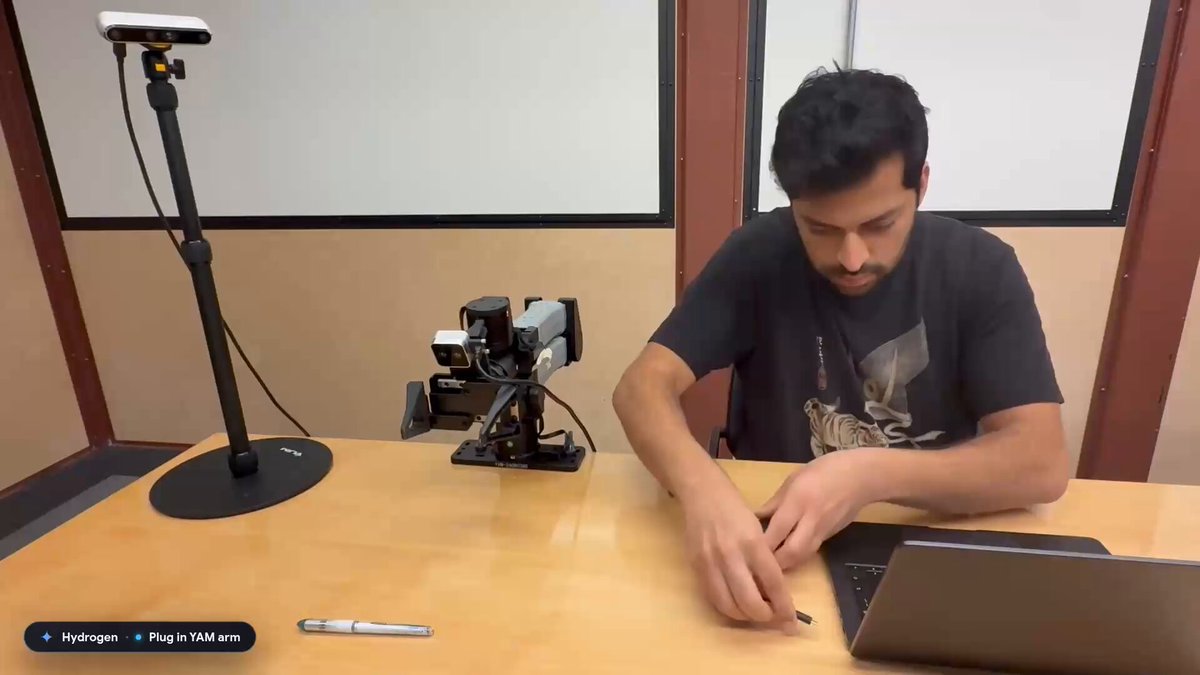
Antigravity 插件连接机械臂与 MuJoCo
Google DeepMind 演示用 Gemini 4 Hydrogen 和 Antigravity 的机器人插件,通过自然语言控制受支持的机械臂。流程可以先在 MuJoCo 中试跑,再把任务送到实机执行。
Claude Code 试验用脚本串联工具
Code Mode 让 Claude 编写脚本来组合多个工具,长命令运行时仍可继续对话。设置 CLAUDE_CODE_EXPERIMENTAL_CODE_MODE=1 可主动启用。
Claude Platform 测试关联计费
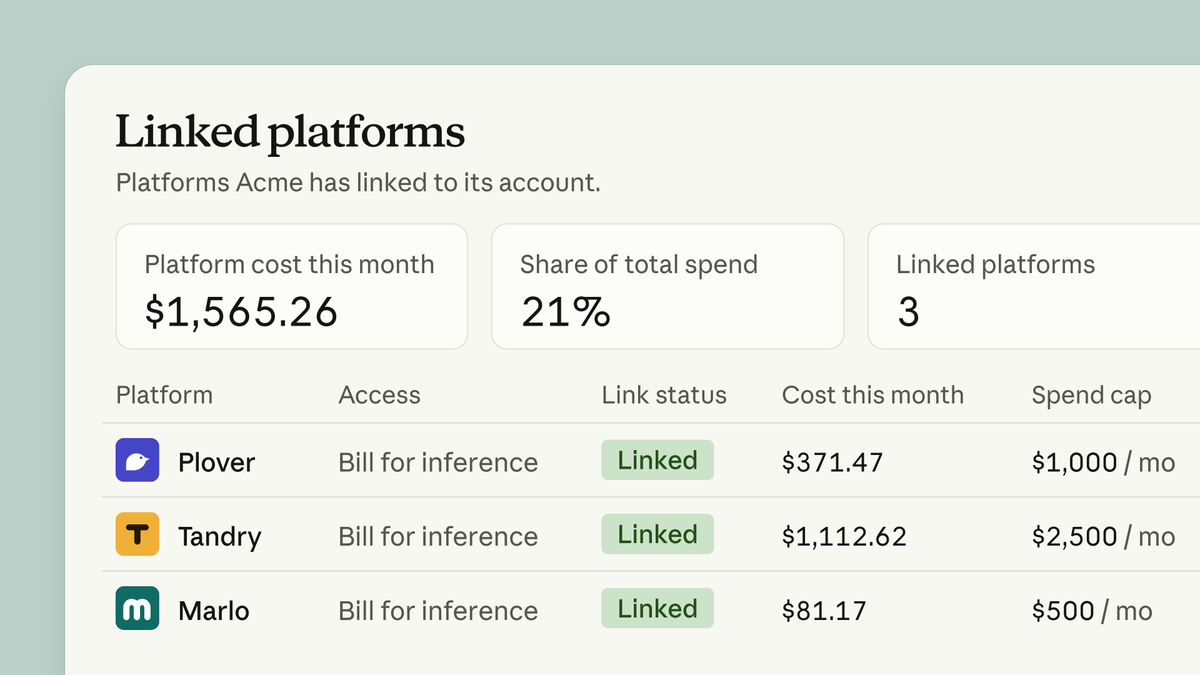
使用 Factory、Linear 或 Ramp 等第三方工具的客户可将 Claude API 用量计入自己的 Claude Platform 组织账单,无需向集成方共享 API 密钥。
OpenAI 更新 API 用量面板
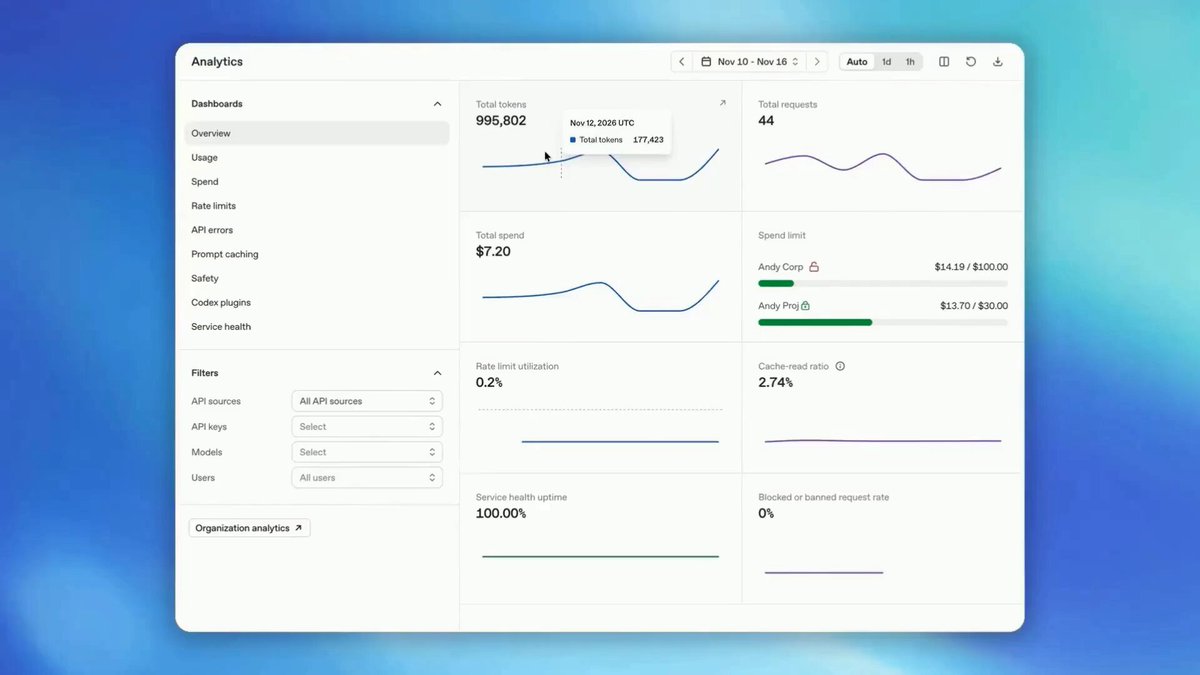
Analytics 现在可追踪用量和支出,查看速率限制与触发限流的请求,并按模型、项目或 API 密钥排查错误。
Perplexity 推出 Orchestrator API
新 API 将开放权重与商业模型放在同一接口下并统一计费。调用方可选模型,服务按可用性、容量和延迟选供应商,并支持故障切换。
Perplexity 推出 Multiagent 档位
Computer 和 Teammates 开始提供 Multiagent。主智能体分派任务,子智能体可使用不同模型并交换发现,由主智能体汇总答案。
Replit Desktop 让 Agent 在所选文件夹工作
用户选择开放给 Agent 的文件夹后,Agent 可利用其中的文件构建并运行应用。在受支持的 Windows 和 macOS 设备上,Microsoft Execution Containers 提供本地沙箱。
Replit 开源自托管可观测平台 DataCat
DataCat 支持指标、日志、跟踪、仪表盘和告警,可接收 OpenTelemetry 数据。项目支持 PostgreSQL 或 ClickHouse,公开代码可用于自托管。
Vercel 发布 eve 1.0
开源框架 eve 正式可用,面向可持续运行、跨多步处理任务的智能体。开发者可在应用中集成并部署自己的智能体。
OpenHands 发布更轻量的企业版
OpenHands 团队介绍了轻量版的适用场景,包括让云端编码智能体辅助安全审计、修补、软件测试和代码审查。
Claude Desktop 开放 Latest 通道
Windows 和 macOS 用户可在设置的 Desktop app 一栏切换到 Latest,以更早获得修复。Stable 仍是默认通道,Latest 的构建可能更不稳定。
Adaption 接入 Hermes Agent
Adaption 团队宣布发布 Hermes Agent 插件,开发者可通过智能体准备数据并训练自定义模型。
苹果公开 FastFrames 视频生成模型
模型卡列出 FastFrames‑S(13 亿参数)和 FastFrames‑L(140 亿参数)。两者以自回归方式进行两步视频扩散,发布配置可生成 832×480、81 帧、16 fps 的视频。交互级延迟是该项目设定的目标。
SGLang 峰会公布 1.0 和九家创始成员
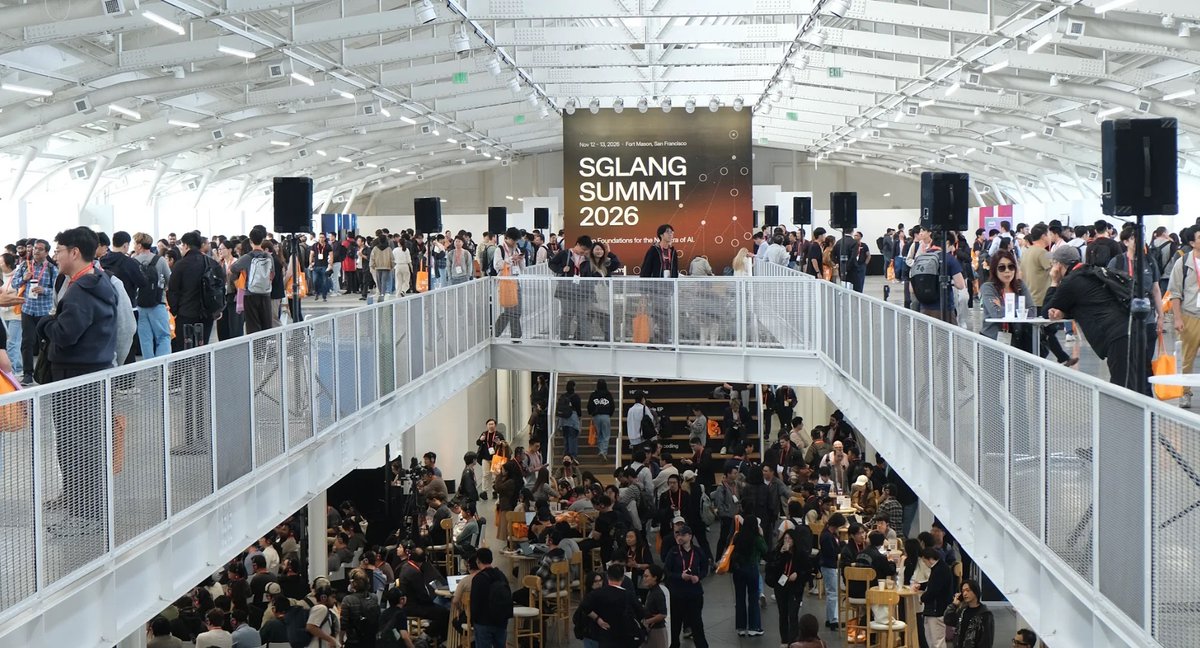
SGLang 团队发布峰会回顾,汇总 SGLang 1.0、强化学习框架 Miles 0.2 以及 SGLang Consortium。创始成员包括 NVIDIA、AMD、Intel、Google、Meta、Thinking Machines、Cloudflare、Modal 和 RadixArk。
vLLM 为 Kimi K3.1 Pro 更新 DSpark
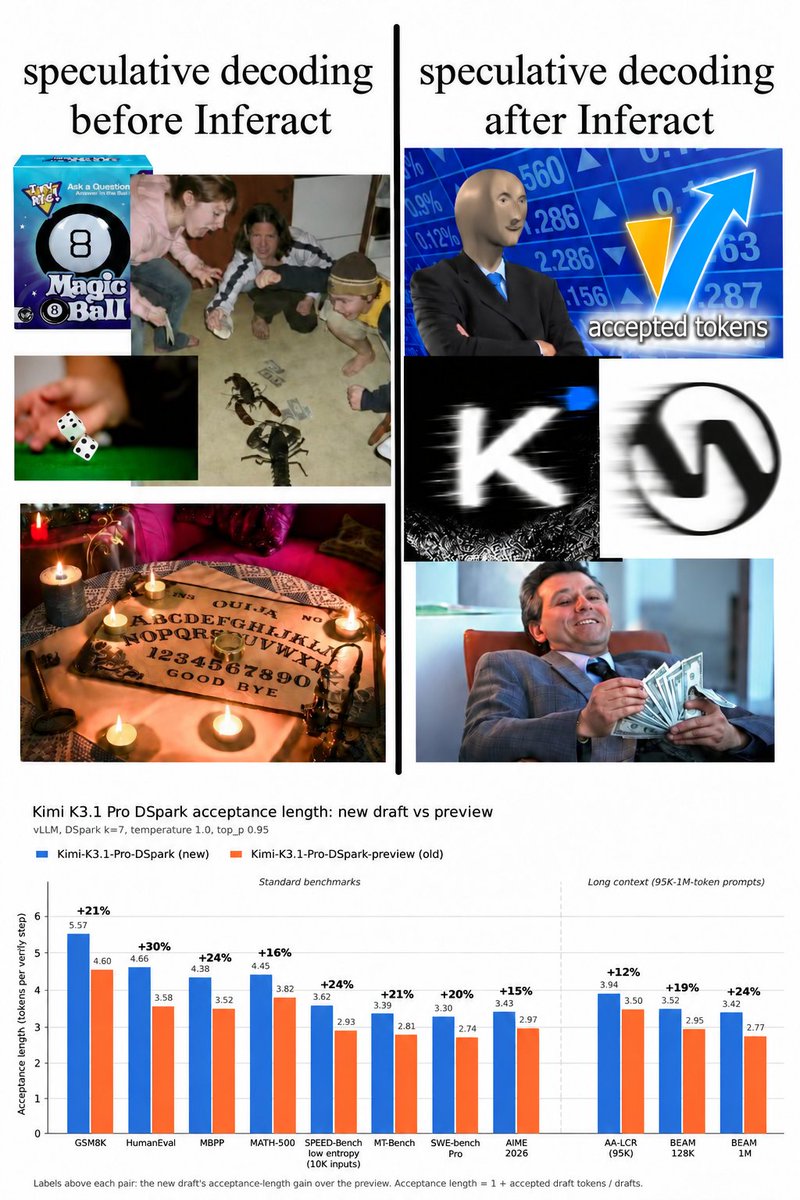
Inferact 与 Red Hat 团队合作更新了投机解码草稿模型。在 HumanEval 上,vLLM 报告相较预览版的接受长度最高增加 30%,并为草稿模型的 KV 缓存设定上限。
vLLM‑Omni 首日支持 AURA 2.0
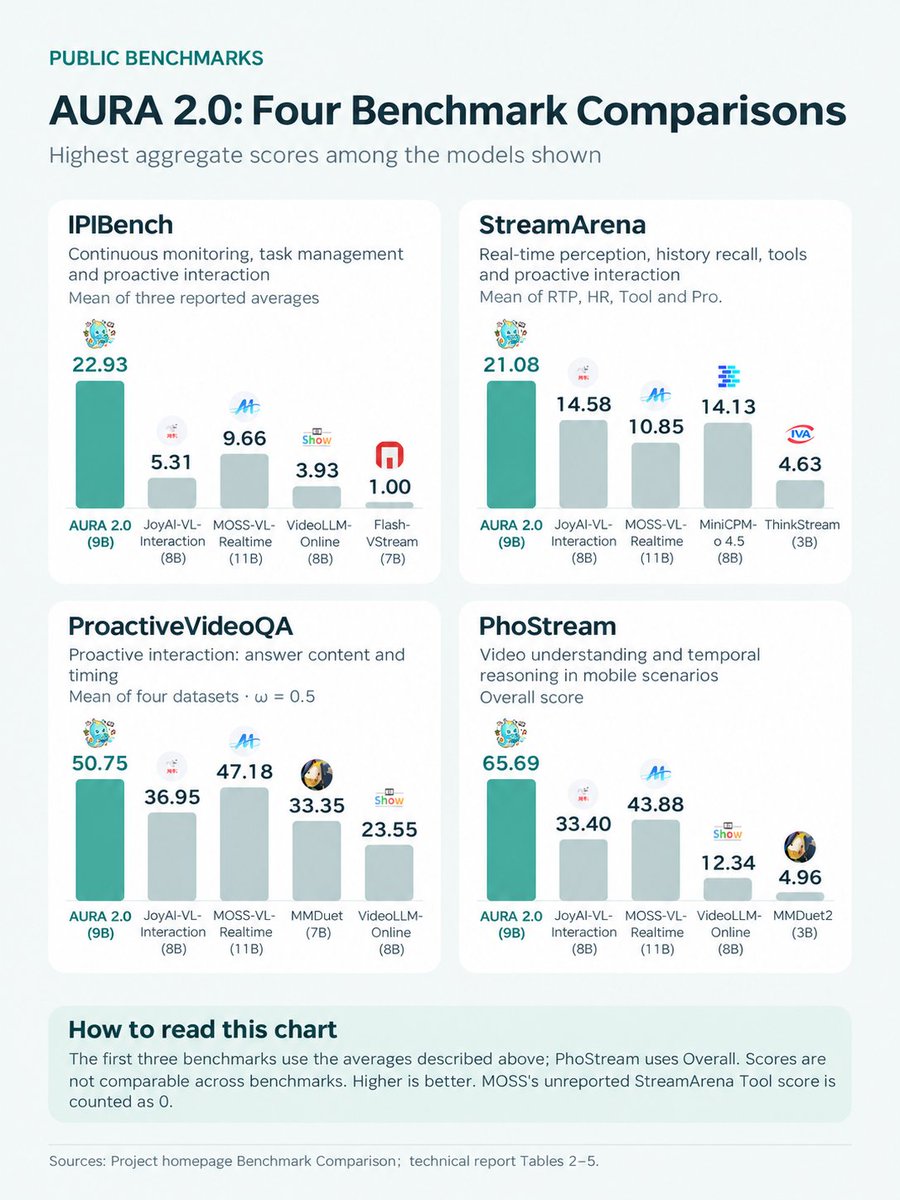
90 亿参数的流式视频模型可以连续观察画面,根据场景主动发起对话,并调用工具回应画面中发生的变化。
DeepsecBench 更新 GPT‑6.2 漏洞测试结果
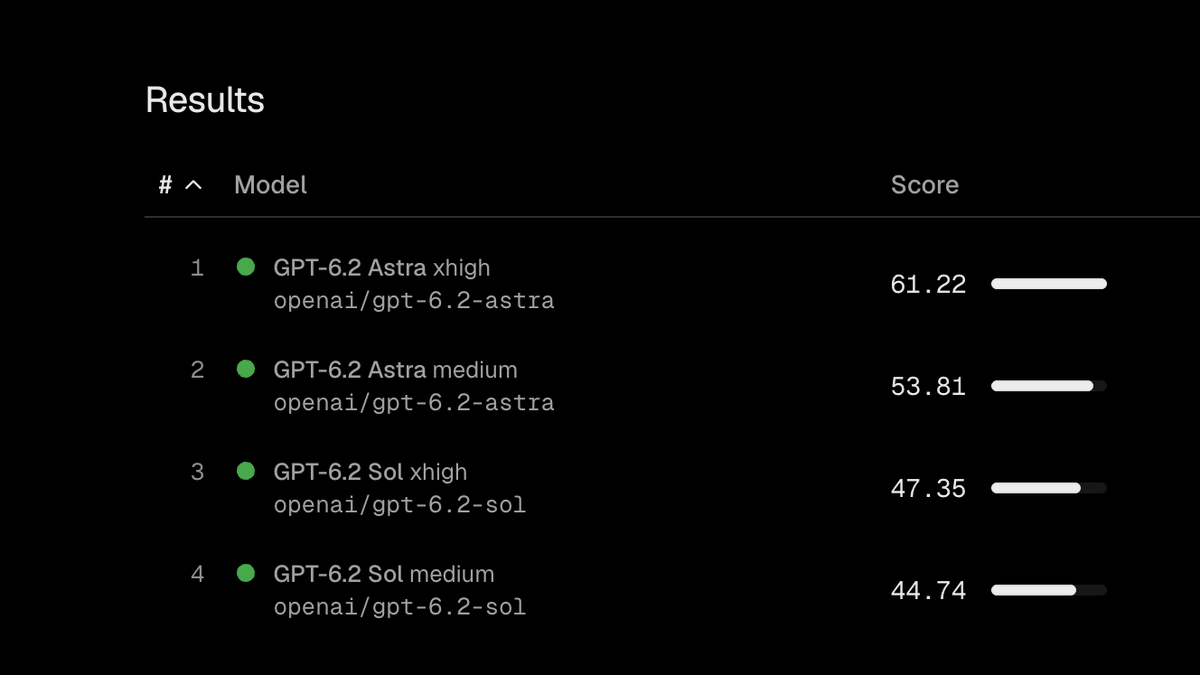
Vercel 在应用漏洞检测榜单加入 GPT‑6.2。在 Codex 框架中,Astra 的 xhigh 档获得 56.2% 召回率、95.0% 精确率,单次评测花费 59.85 美元。
Perplexity 公布两款 GPT‑6.2 的任务成本
两款模型均已进入 Search 和 Computer。在 Perplexity 自有 WANDR 基准中,Astra 得 0.783 分,约 12.54 美元每任务,Sol 得 0.746 分,约 2.65 美元每任务。
Calif 借助 GPT‑6 Cyber 发现 Java 缺陷
Greg Brockman 表示,安全团队 Calif 在 Patch the Planet 项目中使用 GPT‑6 Cyber 协助发现一个重大 Java 安全缺陷。
Ollama 总结长会话的缓存失效原因
Ollama 分享在 Claude Code、Codex 和 Pi 中观察到的情况。系统提示中的时间戳或推理强度改变可能导致缓存失效,告知智能体输出截断则会促使它补读遗漏部分。
Inferact 重新审视预填充的流水线并行
团队认为,长时智能体任务的请求形态可能改变预填充阶段的负载。传统上由流水线气泡带来的等待,需要在这些新负载中重新衡量。
NVIDIA 为 Qwen3.8‑27B 发布投机解码草稿
发布方提供了一个 40 亿参数草稿模型,供 Qwen3.8‑27B 做投机解码,用于批量提出由主模型校验的候选 token。
vLLM 支持 Sage S2.1 Flash
该模型把分子图和蛋白质结构等科学数据理解与检索、编码、工具调用结合起来,可检查中间结果后调整下一步。
能量函数为循环推理提供停止信号
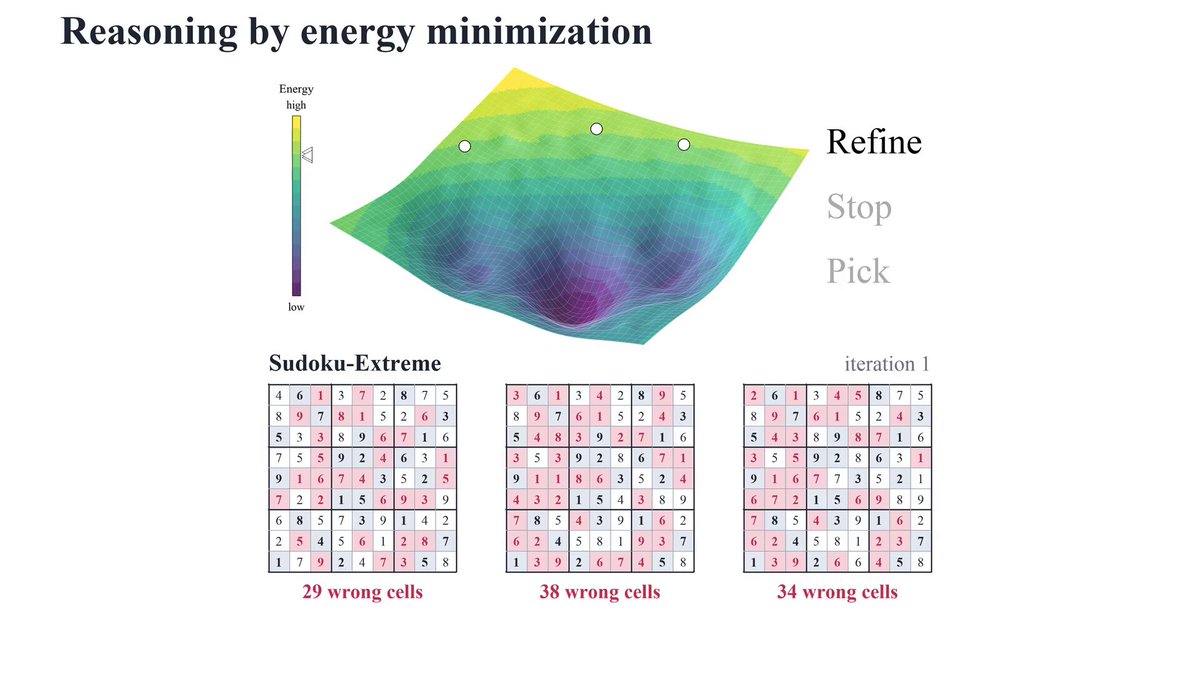
Energy‑Based Reasoners 为潜在推理状态学习能量函数,用梯度下降优化状态并判断何时停止。论文在四个算法推理基准上与此前的循环模型比较。
Ropedia Xperience 2 对齐场景与人体动作
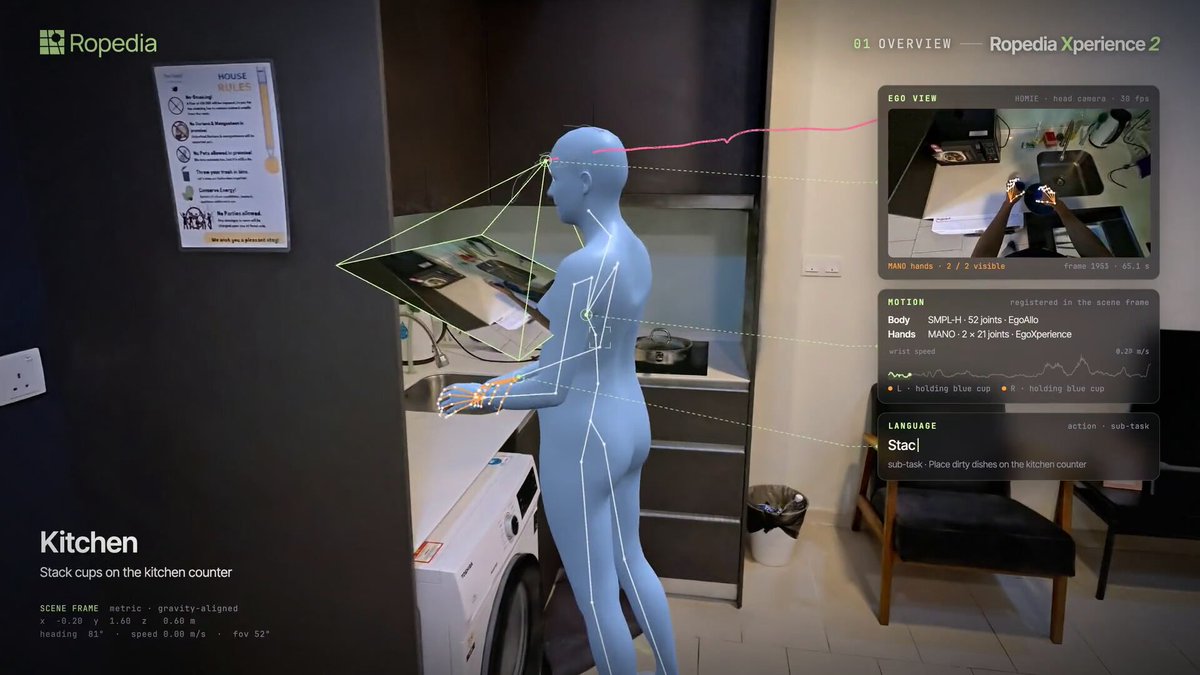
论文公开 1589 个公制尺度 3D 扫描和 4230 段第一视角录制,覆盖 74 项任务、131 小时。手部与全身动作对齐到场景,可用于仿真与机器人轨迹重定向。
Accelerate Bench 测试智能体能否加快程序
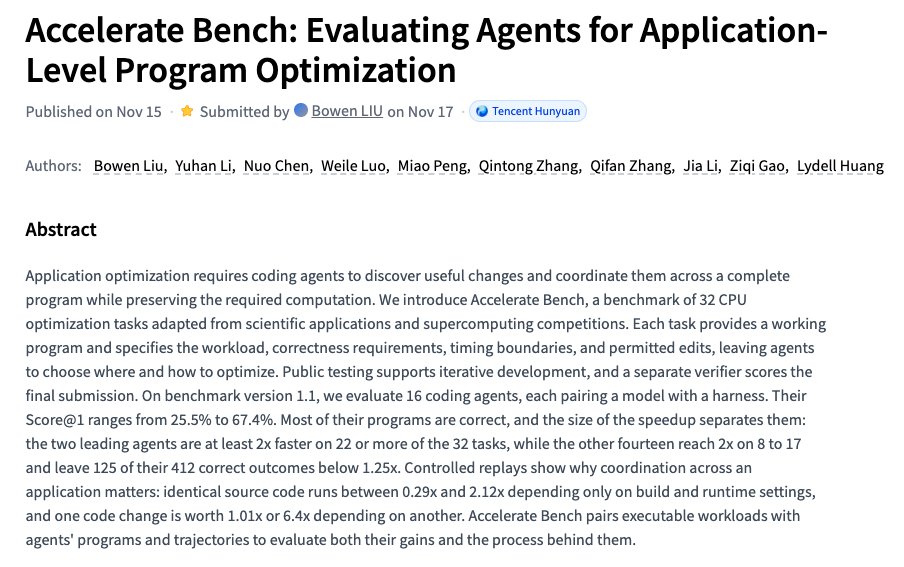
基准收录 32 个面向 CPU 的程序优化任务,用独立验证器检查正确性和实际加速。作者评测的 16 组模型与执行框架,Score@1 从 25.5% 到 67.4%。
V‑JEPA‑LM 用反事实数据训练动态理解
研究将冻结的 V‑JEPA 2.1 与语言模型连接,公布 10 亿至 80 亿参数的实验模型,并用反事实视频训练对运动变化的理解。
Simon Willison 演示外置沙箱
编码智能体留在 Mac 上,生成的代码交由 WebAssembly、QEMU 或 Apple Container 执行。示例涵盖 Claude Code、Codex 和 Pi。
Raschka 讨论恒定学习率与权重平均
Raschka 留意到部分预训练配方用恒定学习率加末段检查点平均或滑动权重平均,省去预先选定学习率衰减时点的步骤。
Mollick 分享 Astra 的复杂项目与操作差异
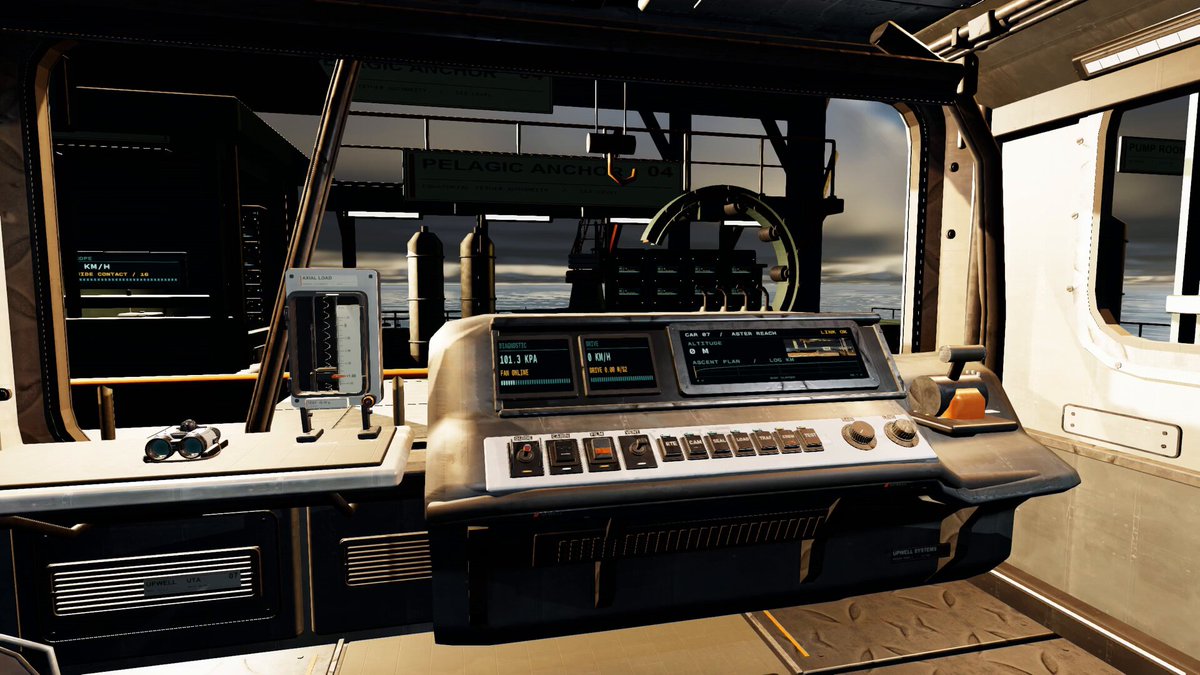
Ethan Mollick 说,他在试用 GPT‑6.2 Astra 时较难引导模型,但同一模型能处理从零制作 Blender 和 Unity 太空电梯场景的复杂指令。
用同一提示词比较两款 GPT‑6.2 的 Three.js 输出
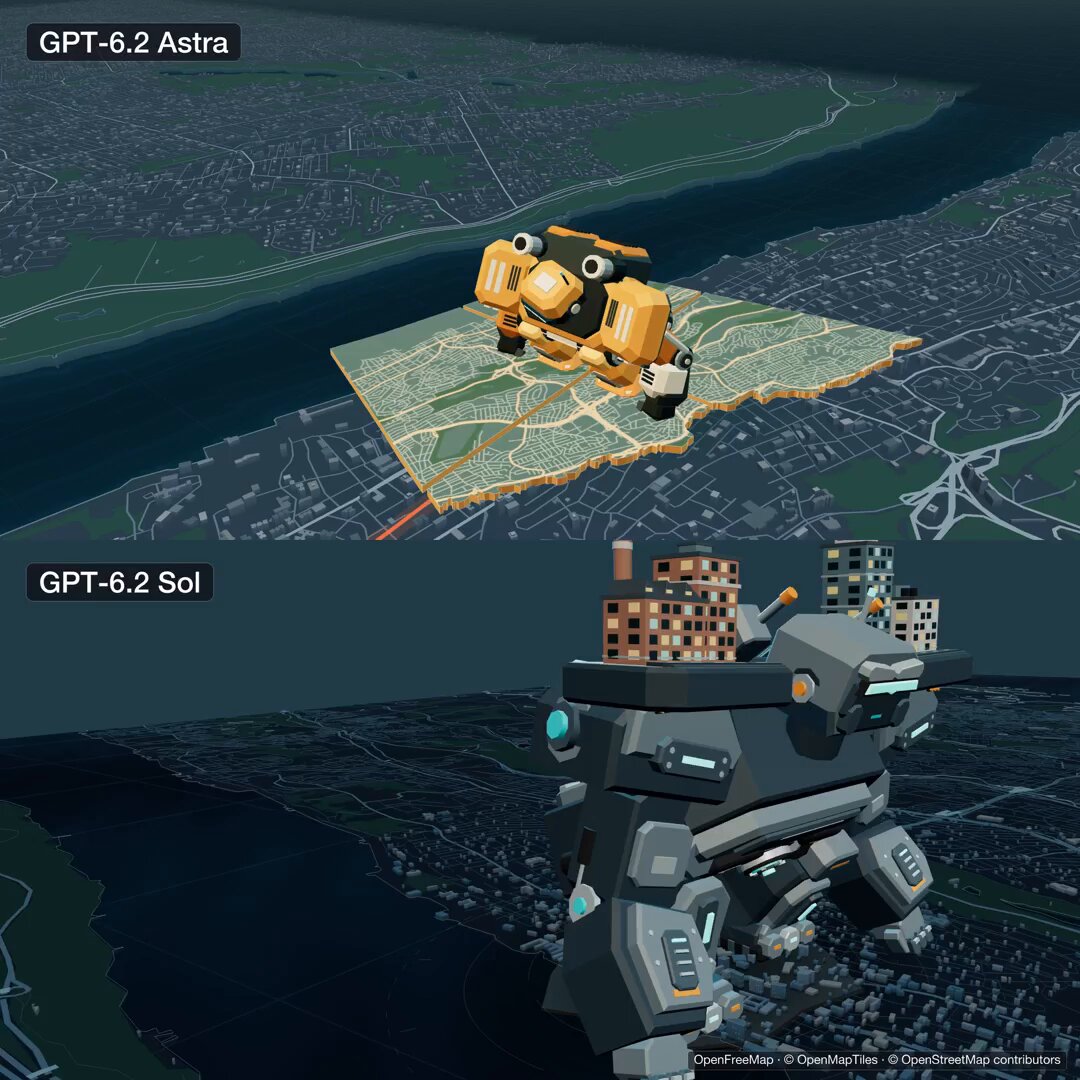
Simon Willison 让 Astra 和 Sol 各自使用 OpenStreetMap 数据,把纽约州扬克斯市变成机甲并在纽约市的几个行政区行走,公开了两款输出的案例。
Runway Labs 展示 Diffusion‑UI
Runway 转发的研究演示中,实时模型生成交互界面的像素,用来探索将图像生成引入软件界面的方式。
Midjourney 编辑模型支持风格参考
在提示栏附加底图后,可以追加 Moodboard、Style Code 或 Style Reference 并直接提交。官方示例可省去文字提示。
Ideogram 上线按需印刷工作室
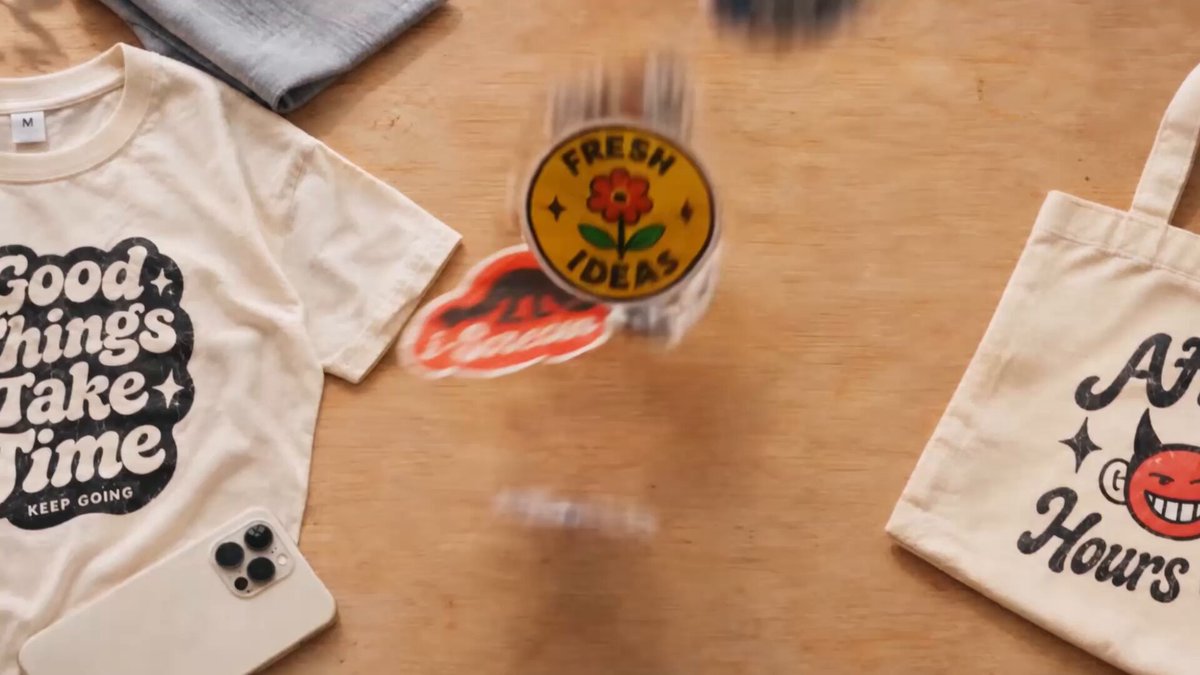
新工作室提供调研和产品模板,在同一流程完成设计、印前准备和产品效果图预览。图像生成可用 Ideogram 的 Vector 模型。
可灵展示 Image 4.0 的原生 8K 生成
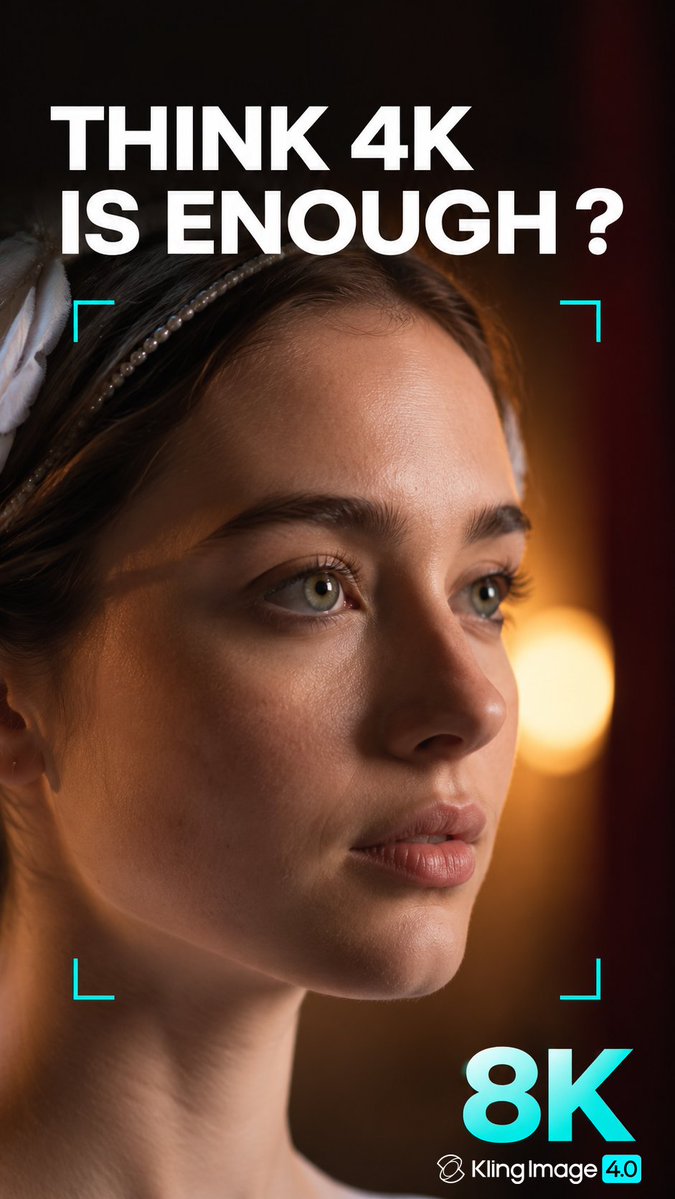
继预告图像新版本后,可灵展示了放大查看局部的示例,将原生 8K 输出作为该模型的特点。
Vidu 发布 MCP 和 CLI
新入口让支持 MCP 的智能体以及命令行工具直接调用 Vidu,从提示词发起视频生成。
PixVerse Canvas 上线 3D 导演台
在 3D Director Console 中,创作者可先摆放演员、确定相机位置和构图,再生成镜头。